


 English
Durante décadas, los robots industriales se destacaron por hacer una cosa con enorme precisión: ejecutar exactamente aquello para lo que habían sido programados. Seguían trayectorias fijas, repetían los mismos movimientos y operaban en entornos estrictamente controlados.
Ese modelo está evolucionando. Los avances en inteligencia artificial, visión por computadora, sensores, simulación y procesamiento en el borde están dando lugar a máquinas capaces de percibir su entorno, tomar decisiones y actuar en el mundo físico.
Esta es la base de Physical AI, o inteligencia artificial física. Su relevancia va más allá de incorporar un modelo de IA a un robot. El cambio está en la relación que las máquinas pueden establecer con el entorno donde operan.
¿Qué es Physical AI?
Physical AI aplica inteligencia artificial a sistemas capaces de percibir, razonar y actuar en el mundo real.
A diferencia de una aplicación de IA generativa que procesa texto o imágenes en un entorno digital, un sistema de Physical AI recibe información mediante sensores, interpreta el contexto, decide qué hacer y convierte esa decisión en una acción física.
El ciclo puede resumirse en cinco pasos:
Percibir → Interpretar → Decidir → Actuar → Adaptarse
Este ciclo puede involucrar cámaras, sensores de profundidad, motores, actuadores y modelos de IA que funcionan localmente. Por eso, Physical AI abarca mucho más que los robots humanoides. Puede incorporarse en brazos industriales, vehículos autónomos, drones de inspección, maquinaria agrícola y sistemas logísticos avanzados.
¿Physical AI es lo mismo que robótica?
No. La robótica existe desde mucho antes que Physical AI. La industria utiliza desde hace décadas máquinas construidas con sensores, motores, sistemas de control y, más recientemente, visión por computadora.
La diferencia está en el nivel de percepción, autonomía y adaptación que puede alcanzar cada sistema. Un robot convencional puede ejecutar una secuencia definida bajo condiciones conocidas. Un sistema de Physical AI puede interpretar cambios en su entorno y ajustar su comportamiento cuando las condiciones difieren de lo previsto.
Physical AI puede entenderse como una ampliación de las capacidades disponibles para los robots y otras máquinas autónomas.
¿En qué se diferencia de la automatización tradicional?
La automatización tradicional suele comenzar con una trayectoria programada. El entorno, el objeto y su posición son conocidos, y el sistema sigue instrucciones predefinidas.
Physical AI suele partir de un objetivo. A partir de allí, el sistema utiliza percepción y planificación para determinar cómo alcanzarlo dentro de límites operativos definidos.
| Automatización tradicional | Physical AI |
|---|---|
| Se programa una secuencia | Se definen un objetivo y restricciones operativas |
| El entorno está estrictamente controlado | El entorno puede contener un grado manejable de variabilidad |
| Las reglas y trayectorias están predefinidas | La percepción orienta la planificación y las decisiones |
| El sistema ejecuta | El sistema percibe, planifica y actúa |
| Los cambios pueden interrumpir el proceso | El sistema puede absorber parte de la variabilidad |
| El entorno se adapta al robot | La máquina puede adaptarse a ciertos cambios del entorno |
La automatización tradicional seguirá siendo la opción más eficiente para muchos procesos estables, repetitivos y predecibles. El valor de Physical AI aumenta cuando la variabilidad se vuelve operativamente relevante.
Pensemos en un robot que coloca la misma pieza, en la misma posición, miles de veces. Un sistema de automatización convencional puede ser ideal. Si las piezas llegan con distintos ángulos, cambia la iluminación o aparece un objeto inesperado en el área de trabajo, la máquina necesita capacidades de percepción y decisión para continuar de forma segura. En esas condiciones, Physical AI cobra mayor relevancia.
¿Por qué Physical AI está avanzando ahora?
Los robots operan en fábricas desde hace décadas. El cambio reciente se explica menos por un salto en la mecánica que por las mejoras en la capacidad de las máquinas para percibir y procesar información.
Tres avances resultan especialmente importantes:
- La simulación amplió la variedad de escenarios de entrenamiento. Los desarrolladores pueden probar sistemas en entornos virtuales antes de poner en riesgo equipos, productos o personas. Los datos sintéticos también permiten exponer un modelo a situaciones que serían costosas o difíciles de reproducir físicamente.
- El procesamiento se acercó a la máquina. El edge computing reduce la dependencia de una conexión constante con la nube y puede ofrecer la baja latencia que requieren las operaciones físicas.
- Los modelos pueden manejar más variabilidad. Con el entrenamiento y los controles adecuados, los sistemas de percepción y planificación pueden responder a cambios en la posición de un objeto, la iluminación o las condiciones del entorno sin depender de una regla específica para cada escenario.
Estos avances están ampliando el papel de la robótica en las operaciones industriales. Un informe del World Economic Forum sobre Physical AI vincula este desarrollo con la necesidad de ganar flexibilidad y resiliencia en entornos operativos cada vez más complejos.
¿Cómo funciona Physical AI?
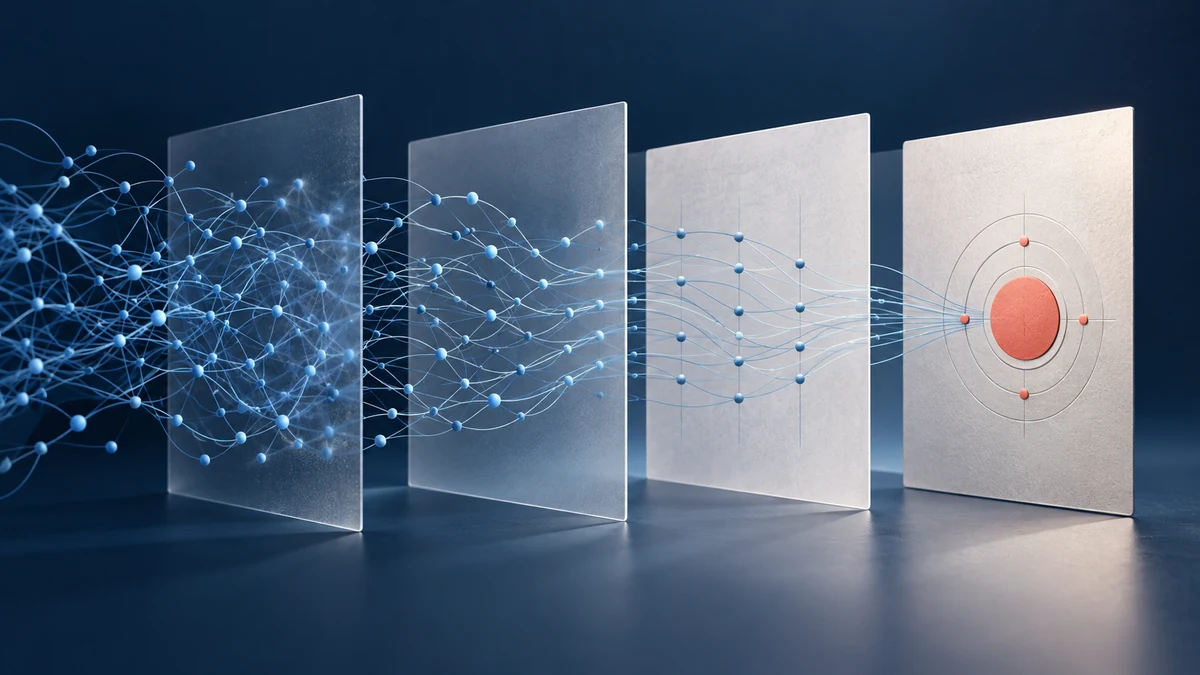
La arquitectura varía según la aplicación, pero la mayoría de los sistemas de Physical AI combina cuatro capas funcionales.
1. Percepción
El sistema necesita construir una representación útil de su entorno. Para eso puede utilizar cámaras, sensores de profundidad, LiDAR, detectores de movimiento y sensores de temperatura o presión, entre otras fuentes de datos.
La visión por computadora es especialmente importante cuando el sistema debe detectar objetos, personas, anomalías, posiciones o cambios. La calidad de esa percepción condiciona la calidad de todas las decisiones posteriores.
2. Inteligencia y toma de decisiones
Los datos capturados por los sensores deben convertirse en una decisión operativa. Según la aplicación, el sistema puede clasificar lo que observa, estimar una posición, predecir un movimiento, seleccionar una acción o planificar una trayectoria. Esta capa también necesita restricciones que determinen qué acciones están permitidas y cuándo debe intervenir una persona.
3. Acción
La decisión se convierte en una respuesta física. Puede implicar mover un brazo robótico, cambiar la trayectoria de un vehículo, ajustar la configuración de una máquina, activar una alerta o enviar instrucciones a otro sistema.
4. Adaptación y recuperación
Un sistema de Physical AI debe contemplar situaciones que no coincidan exactamente con las condiciones esperadas. La adaptación puede consistir en recalcular una ruta, reposicionar una herramienta, reducir la velocidad de una operación o transferir el control a una persona. En entornos críticos, saber cuándo detenerse es tan importante como saber cómo avanzar.
¿Qué tecnologías hacen posible Physical AI?
Physical AI combina diferentes capas tecnológicas:
- Inteligencia artificial y machine learning
- Visión por computadora
- Sensores y actuadores
- Robótica y sistemas de control
- Edge computing
- Simulación y datos sintéticos
- Gemelos digitales y modelos del mundo
- Infraestructura de datos
El robot o la máquina es el punto visible de un sistema más amplio. Su desempeño depende de la calidad de los datos, los modelos, los controles, las integraciones y los procesos operativos que lo sostienen.
Physical AI en acción: cuatro ejemplos reales
Physical AI ya está modificando la forma en que operan las máquinas en entornos que no pueden controlarse por completo.
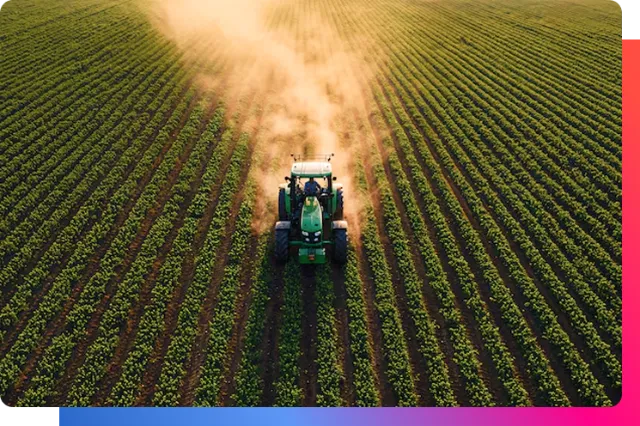
- Agricultura de precisión: La tecnología See & Spray de John Deere utiliza visión por computadora para distinguir la maleza de los cultivos y aplicar herbicida únicamente sobre las plantas identificadas. Según datos publicados por la empresa en 2025, los operadores redujeron el uso de herbicidas no residuales cerca de un 50% en promedio sobre más de cinco millones de acres.
- Inspección autónoma: Los drones y robots móviles pueden capturar imágenes, detectar anomalías y dirigir la atención hacia equipos o infraestructura que requieren una revisión más detallada. El valor operativo surge cuando esa capacidad de percepción se conecta con un flujo de respuesta, no de la captura de imágenes por sí sola.
- Manufactura adaptable: Un brazo robótico guiado por visión puede localizar una pieza que llega con un ángulo inesperado y ajustar su movimiento dentro de un rango aprobado. Esto puede reducir interrupciones sin eliminar los controles necesarios para proteger a las personas y los equipos.
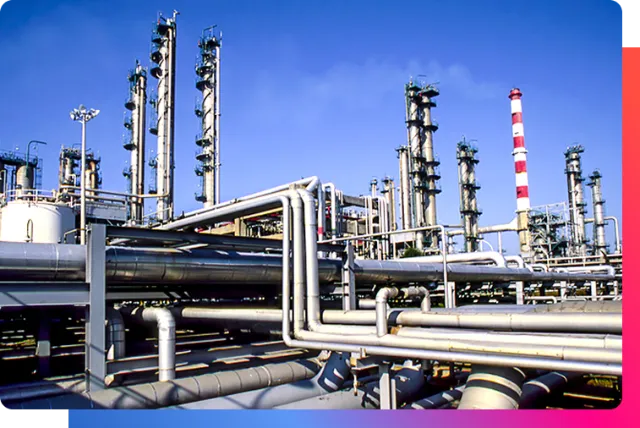
- Minería e infraestructura: Los sistemas de visión pueden clasificar materiales, supervisar zonas de seguridad e identificar señales de desgaste. Cuando se integran con los sistemas de mantenimiento y operaciones, estas observaciones permiten priorizar intervenciones antes de que un defecto se convierta en una falla.
¿Qué desafíos presenta Physical AI?
El mundo físico es menos predecible que un entorno digital y las consecuencias de un error son diferentes. Una máquina que interactúa con personas, productos, vehículos o infraestructura puede causar daños físicos o económicos si interpreta mal una situación o ejecuta una acción incorrecta.
Por eso, la precisión no alcanza. Los sistemas de Physical AI también deben contemplar:
- Seguridad
- Latencia
- Confiabilidad y disponibilidad
- Recuperación ante errores
- Integración con otros sistemas
- Calidad de los datos
- Gobernanza
- Supervisión humana
Estos requisitos están relacionados entre sí. Un modelo muy preciso puede resultar inadecuado si responde demasiado tarde, no permite gestionar una excepción o carece de un mecanismo seguro de respaldo. Lo mismo sucede con los datos: Microsoft identifica la calidad, el acceso seguro y la gobernanza como dimensiones centrales para preparar los datos para la IA. En un sistema físico, las debilidades en estas áreas pueden afectar tanto el desempeño del modelo como el control de la operación.
¿Cómo saber si un proceso está listo para Physical AI?
La evaluación debe comenzar por el proceso. Tres preguntas pueden ayudar a determinar si Physical AI es una alternativa adecuada.
1. ¿Qué tareas combinan repetición con una variabilidad manejable?
Una tarea puede ser difícil de automatizar mediante reglas fijas si cambian los objetos, las posiciones o las condiciones del entorno. Cuando se repite con frecuencia y esa variabilidad se mantiene dentro de límites que pueden definirse, Physical AI puede representar una oportunidad concreta.
2. ¿Dónde la disponibilidad de personas limita el proceso?
Algunas operaciones requieren que haya personas disponibles de manera continua para realizar trabajos remotos, peligrosos o muy repetitivos. Physical AI puede ampliar esa capacidad siempre que las personas conserven la responsabilidad sobre la supervisión y las excepciones.
3. ¿Puede el sistema fallar de forma segura?
Un diseño viable debe prever qué sucede cuando la percepción es incierta, se pierde la conectividad o una acción no puede completarse. El sistema necesita un estado seguro, una ruta de recuperación y condiciones claras para solicitar intervención humana.
De la oportunidad de automatización a la decisión operativa
Physical AI amplía el conjunto de procesos que las máquinas pueden abordar, especialmente cuando conviven repetición y variabilidad. Su valor surge de integrar percepción, decisión, acción y recuperación dentro de límites operativos claros.
La pregunta práctica para una organización es si el sistema completo puede realizar una tarea de manera confiable, integrarse con las operaciones existentes y responder de forma segura cuando la realidad difiere del plan.